풋볼리스트
“머리 박고 뛰어야” 김민재, 이틀 연속 훈련 불참… “부상 아닌 피로 누적” 우즈벡전 불투명 [모레노호 훈련]
투어코리아
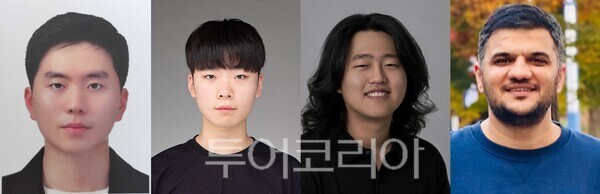 ECCV 2026 ‘버즈스폿(BuzzSpot)' 챌린지에서 1위에 오른 김준수 석박사통합과정생(맨 왼쪽)과 ‘덱스그래스프모션(DexGraspMotion)’ 챌린지에서 2위를 차지한 김우진, 김신우 석박사통합과정생, 무닙 박사후연구원(왼쪽 두번째에서 순서대로)./사진-유니스트
[투어코리아=김교환 기자] UNIST(총장 박종래) 인공지능대학원 백승렬 교수팀이 유럽컴퓨터비전학회(ECCV 2026) 연계 챌린지에서 곤충 탐지 1위, 로봇 손동작 생성 2위, 보행 분석 3위에 올랐다.
UNIST는 8일 스웨덴 말뫼에서 열린 ECCV 2026의 연계 챌린지 세 분야에서 백 교수팀이 이같이 입상했다고 밝혔다. ECCV는 컴퓨터 비전 분야를 대표하는 세계 최고 수준의 국제 학회 중 하나다. 컴퓨터 비전은 컴퓨터가 영상 속 사물과 움직임을 인식하고 이해하도록 하는 기술이다.
◇ 작고 가려진 곤충도 '한 번에'… 37개 팀 중 1위
김준수 석박사통합과정생은 '버즈스폿(BuzzSpot)' 챌린지에서 37개 팀 가운데 1위를 차지했다. 이 챌린지는 농경지 영상에서 벌, 꽃등에, 나방 등 꽃가루를 옮기는 곤충을 찾아내는 과제다.
과제의 어려움은 곤충이 작고 식물에 가려지기 쉬운 데다, 학습자료가 특정 종에 쏠려 있다는 점이었다. 김준수 학생은 자료가 부족한 곤충의 영상 조각으로 학습자료를 보완하고, 종별 특징을 구분하도록 AI를 훈련했다. 그 결과 하나의 모델로 영상을 한 번만 분석해도 높은 성능을 내 연산 부담을 줄였다. 이 기술은 농경지 곤충 관찰이나 생물다양성 조사에 활용될 수 있을 것으로 보인다.
◇ 시범 한 번으로 로봇 손 학습… 파킨슨 보행 분석도
김우진·김신우 석박사통합과정생과 무닙 아메드 칸(Muneeb Ahmed Khan) 박사후연구원으로 구성된 팀은 로봇 손의 물체 잡기 동작을 생성하는 '덱스그래스프모션(DexGraspMotion)' 챌린지에서 2위에 올랐다. 연구팀은 성공한 잡기 동작 하나를 물체의 위치와 형태에 맞게 변형해 학습시켰다. 그 결과 시뮬레이션에서 처음 보는 물체도 안정적으로 잡는 동작을 만들어냈다. 이 방식은 많은 시범 동작을 모아야 하는 부담과 학습 시간을 줄일 수 있다는 가능성을 보여줬다.
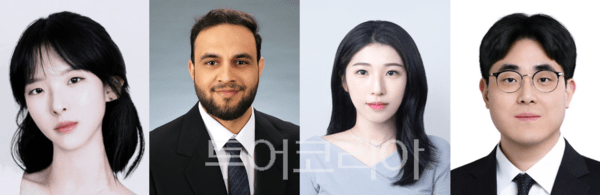 ECCV 2026 ‘모카(MoCha)’ 챌린지에서 3위에 오른 UNIST 연구팀 (왼쪽부터)김수지 박사과정생, 무함마드 문시프 박사후연구원, 김민경 박사과정생, 백승렬 교수./사진-유니스트
김수지·김민경 박사과정생과 무함마드 문시프(Muhammad Munsif) 박사후연구원 팀은 '모카(MoCha)' 챌린지에서 58개 팀 중 3위를 기록했다. 모카는 파킨슨병 환자의 3차원 보행 데이터로 보행 장애 정도를 예측하는 과제다. 핵심은 학습에 쓰지 않은 의료기관의 데이터에서도 성능을 유지하는 것이었다. 연구팀은 보행 동작과 이를 글로 설명한 내용을 함께 학습시키고, 의료기관별로 훈련한 모델을 하나로 합쳐 특정 기관 데이터에 치우치는 문제를 줄였다.
세 과제는 농업, 로봇, 임상으로 분야가 모두 다르다. 그러나 데이터가 부족하거나 한쪽에 치우친 실제 환경에서 AI가 얼마나 제대로 작동하는지를 겨뤘다는 점은 같다.
백승렬 교수는 "컴퓨터 비전 기술이 농업과 로봇, 임상 등 여러 분야의 문제 해결에 쓰일 수 있음을 보여준 성과"라며 "실제 환경에 적용 가능한 비전 AI 연구를 이어가겠다"고 말했다.

Hi, I’m Greg – Product Designer
{page_url}


Notion


More

Screenshot

Long
Screenshot

Copy link

Send to your
devices

QR code


관심 없음
{카테고리}에 관심 없음